Evropská obranná agentura (EDA) vyzvala letos na podzim široké mezinárodní spektrum firem i armádních jednotek k účasti na aktivitách v rámci HEDI OPEX 26-1. Cvičení se uskutečnilo v termínu od 21. září do 14. října 2026 ve vojenském výcvikovém prostoru Campo Militar de Santa Margarida, a to souběžně s cvičením ARTEX 26 – národní experimentální iniciativou portugalské armády. Army Technological Experimentation (ARTEX) je mezinárodně uznávané vojenské cvičení, které pořádá portugalská armáda prostřednictvím Centra pro vojenské a technologické experimentování (CEMTEx) za podpory agentury HEDI.
Tato akce se v Portugalsku opakuje každý rok, přičemž druhá část cvičení OPEX se koná v jiném vybraném státě. Její první ročník se uskutečnil v roce 2023 s cílem proměnit vojenský výcvikový prostor Santa Margarida v „živou experimentální laboratoř“ pro testování nových obranných technologií. Čtvrtý ročník cvičení, ARTEX 26, získal evropský rozměr právě díky zapojení kampaně HEDI-OPEX 26 Evropské obranné agentury. Portugalská armáda se tím snaží zaujmout přední místo v rozvoji vojenských a technologických inovací v kooperaci s vybranými státy NATO a testovat implementaci robotických prostředků na moderním bojišti.
Cvičení pokrylo široké spektrum inovací – od bezpilotních systémů přes vyčkávací munici až po ochranu proti dronům. Hlavním cílem však nebyla pouhá demonstrace techniky, ale především ověřování její využitelnosti v reálných taktických situacích. Význam akce podtrhla úzká kooperace všech zainteresovaných entit.
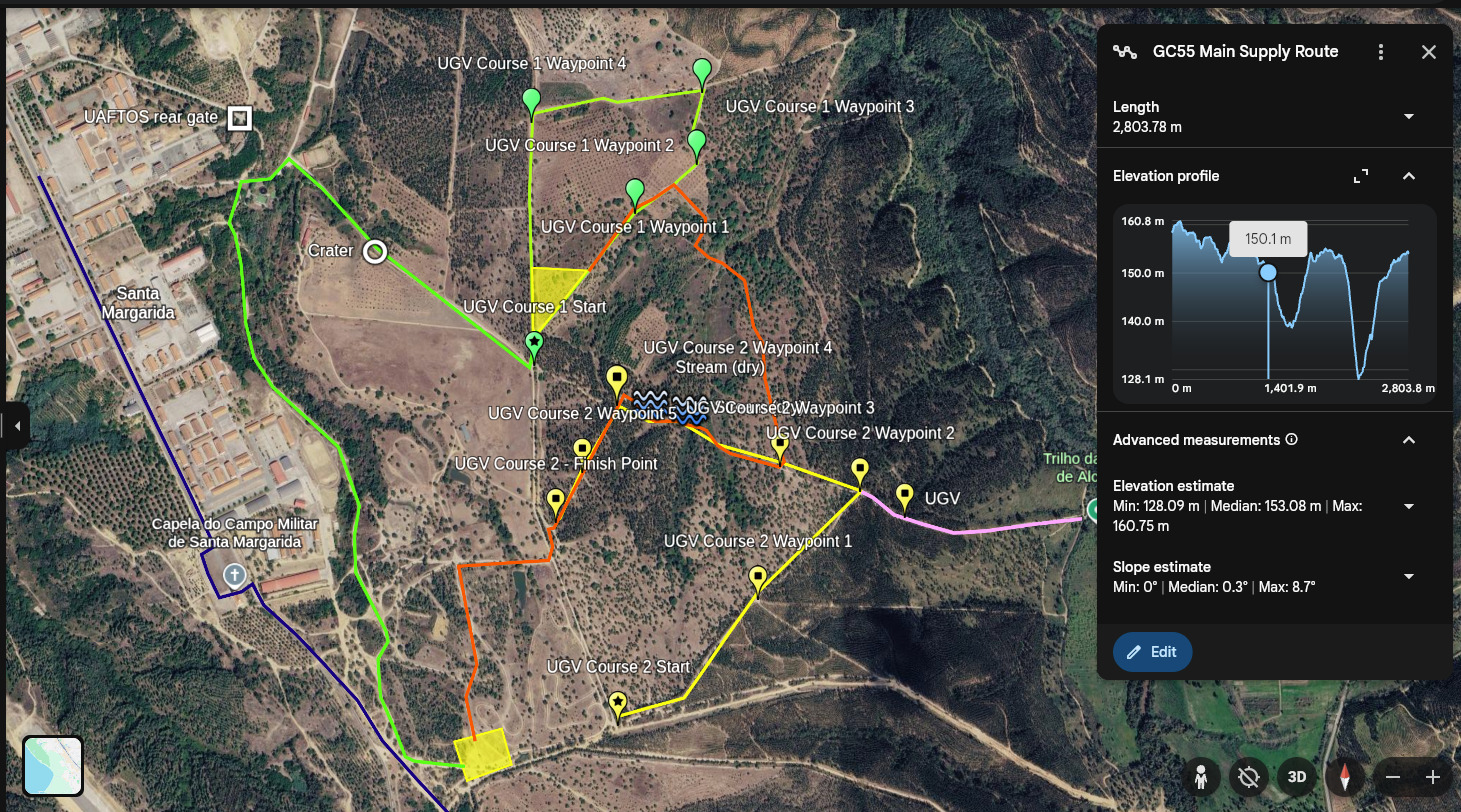
Foto 1: Pozvání pořadatelských institucí na mezinárodní cvičení do portugalského vojenského prostoru Santa Margarida přilákalo široké spektrum účastníků.
Čtyři bloky intenzivního testování
Mezinárodní cvičení bylo rozděleno do čtyř bloků. Univerzita obrany (UO) participovala na vybraných částech tak, aby v kooperaci s týmem Fakulty elektrotechnické (FEL) ČVUT, jednotkou z Centra nasaditelných systémů a rozvoje technologií systémů velení a řízení (CNS a RTSVŘ) v Lipníku a Sekcí komunikačních a informačních systémů Ministerstva obrany (SKIS MO) pokryla všechny zásadní oblasti.
Úvodní blok byl věnován experimentování v rámci iniciativy Access Pass INDIA a tvorbě logistických scénářů. Druhý blok zahrnoval nácvik situačních scénářů za účasti všech zapojených společností. Třetí blok, který probíhal od 5. do 9. října, byl zásadní pro integraci a testování technologických řešení v reálných taktických scénářích. Závěrečná etapa se věnovala evaluaci cvičení a přípravě finální demonstrace aktivit (14. října), které se zúčastnili hlavní aktéři, firmy, vrchní armádní představitelé i zástupci vládních složek.
Čím jsme přispěli?
UO na akci prezentovala tři typy UGV, které jsou výsledkem dlouhodobého výzkumu a spolupráce mezi Katedrou vojenské robotiky UO (pod vedením docenta Jana Mazala), experty z FEL ČVUT a kolegy z podniků VOP CZ, s. p., z Nového Jičína a VTÚVM, s. p., ze Slavičína.
Konkrétně se jednalo o prostředky UGV TAROS 6×6, TAROS PYRO a PROMYKA. Jednotlivá vozidla se liší úrovní autonomie, způsobem ovládání, průchodností terénem, přepravní kapacitou, požadavky na technickou údržbu či opravy přímo v místě nasazení a v neposlední řadě i pořizovacími náklady. Na základě rozličných konstrukčních charakteristik je každý typ předurčen pro jiný typ operací.
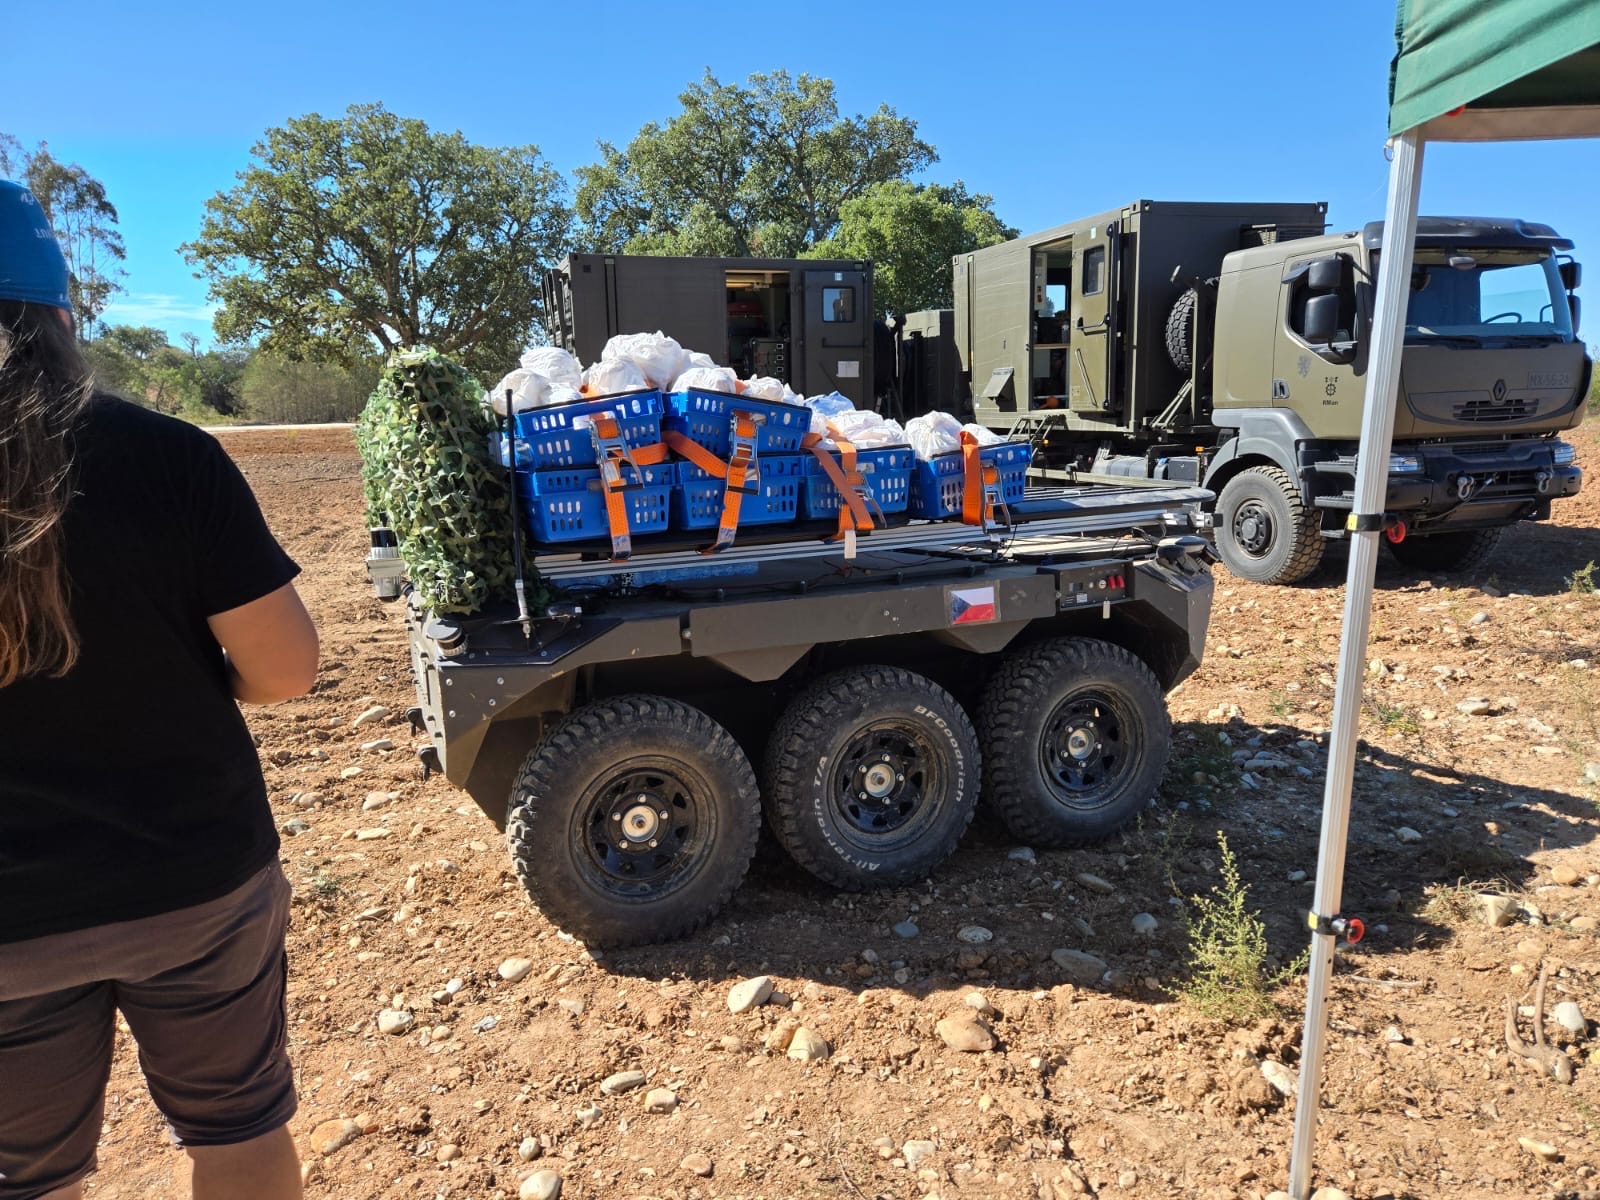
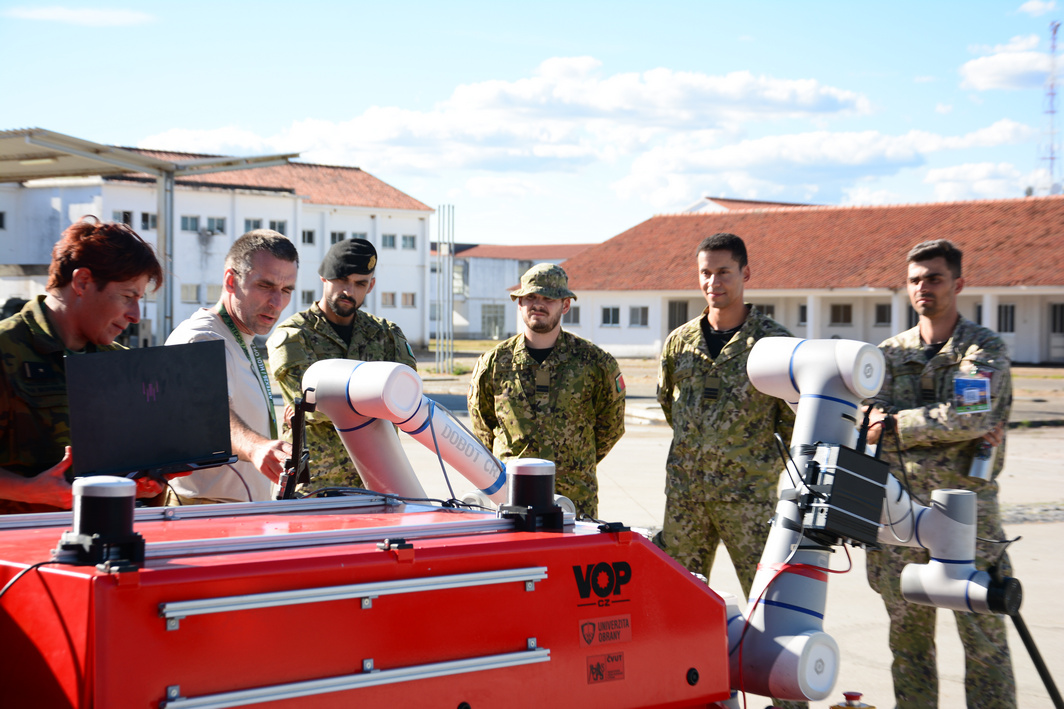
Foto 2: TAROS 6×6: Tento robot, představený zejména kolegy z FEL ČVUT, velmi dobře obstál jako plně autonomní vozidlo schopné zvládnout i větší zátěž. Maximální nosnost činí 600 kg. Díky velké ložné ploše lze platformu využít pro přesun materiálu i odsun raněných. Současná konfigurace slouží jako experimentální platforma pro vývoj autonomních schopností. Nese bohatou senzorickou, komunikační a výpočetní výbavu včetně LiDARu, RGB, termálních a multispektrálních kamer, GNSS, 5G/LTE a satelitních systémů. Výpočetně náročné funkce vnímání okolí a autonomie podporují platformy NVIDIA Jetson AGX Orin. Jedním z hlavních úspěchů na cvičení bylo opakované autonomní absolvování tras o délce 2,5 až 3 km na nezpevněných cestách i v husté vegetaci s přírodními překážkami při rychlosti až 8 km/h
V součinnosti s portugalskou armádou zajišťovala tuzemská UGV TAROS 6×6 a PROMYKA zásobování předsunutých jednotek a simulovala distribuci humanitární pomoci. TAROS současně zajistil i odvoz raněného.
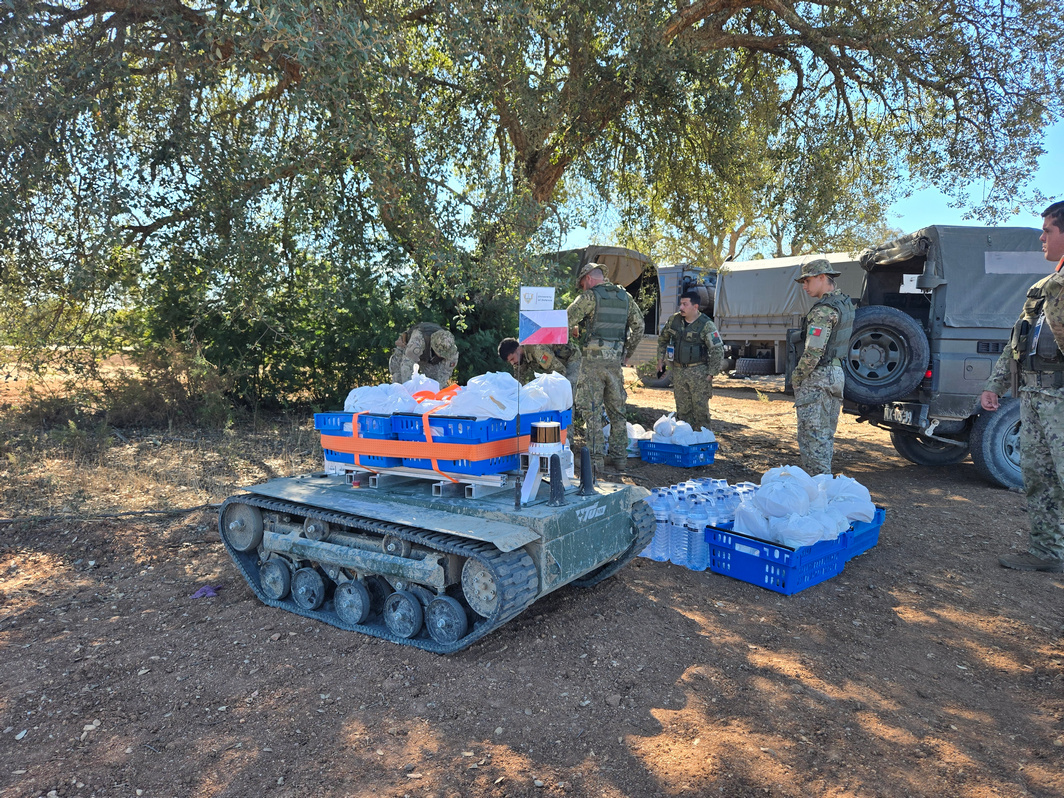
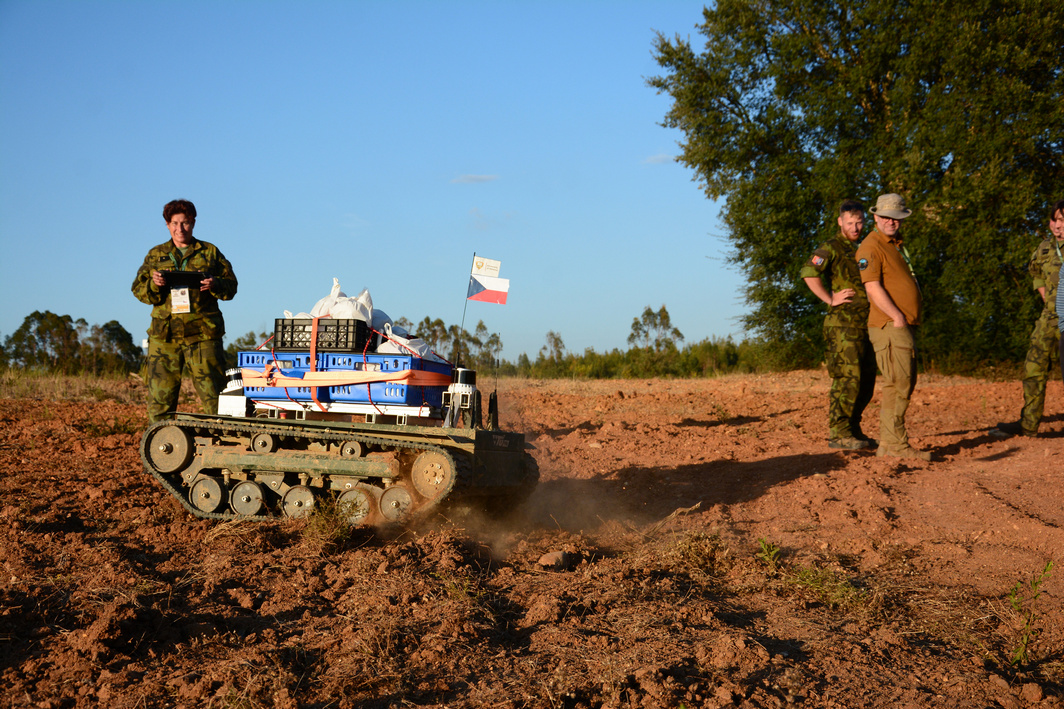
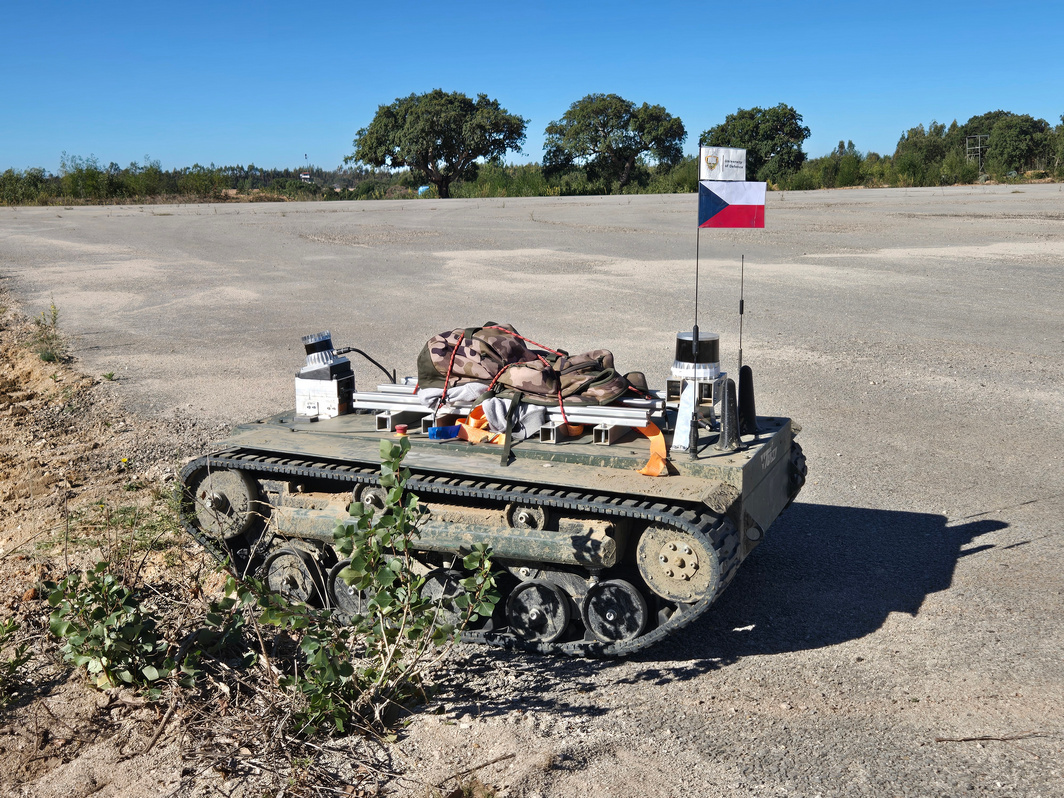
Foto 3: PROMYKA: Malé pásové víceúčelové UGV a funkční demonstrátor vyvinutý Katedrou vojenské robotiky UO a VTÚVM Slavičín si získal oblibu všude, kde se objevil. Vozidlo váží přibližně 250 kg a unese náklad o obdobné hmotnosti. Funguje v plně autonomním i manuálním režimu. Jeho hlavní předností je vysoká variabilita úkolů (přeprava materiálu, munice, autonomní ovládání zbraňové stanice) a uživatelsky velmi přívětivé ovládání. V Portugalsku si tento prostředek vyzkoušelo mnoho příslušníků zahraničních armád a k jeho základnímu pochopení jim stačila pouhá minuta. Autonomní pohyb vychází ze segmentace obrazu ze sady LiDARů, RGB kamery a předem definovaných bodů (way-pointů). Hardware je založen na ekosystému NVIDIA Orin. Operátoři monitorují mise přes webové rozhraní, přičemž jako ovladač pro přímé řízení slouží Steam Deck. Vozidlo ujede na jedno nabití přibližně 15 km (cca 8 hodin provozu při 60% zatížení). Typická rychlost na cvičení byla 8 km/h při manuálním řízení a 4 km/h v autonomním režimu (maximální rychlost dosahuje až 25 km/h).
UGV TAROS PYRO demonstrovalo schopnost provádět průzkum a likvidaci minových polí či nevybuchlé munice. Zástupci portugalské jednotky EOD (Explosive Ordnance Disposal) projevili velký zájem o možnost účasti tohoto vozidla v obdobných scénářích i v příštím roce.
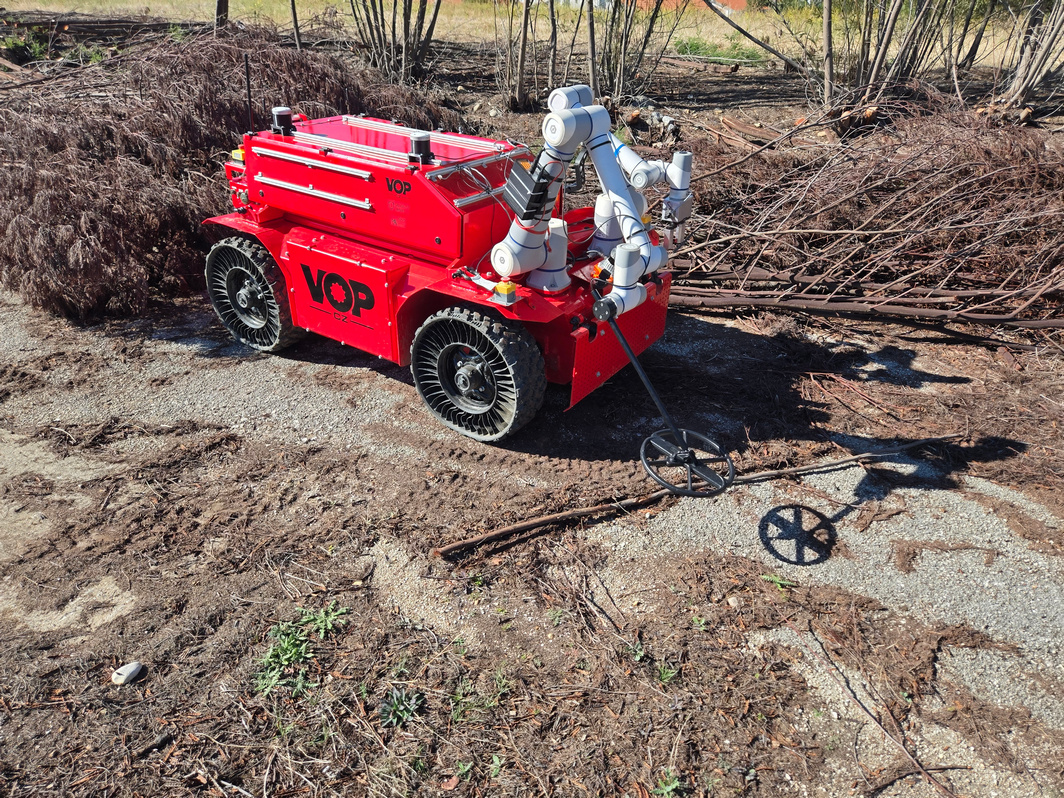
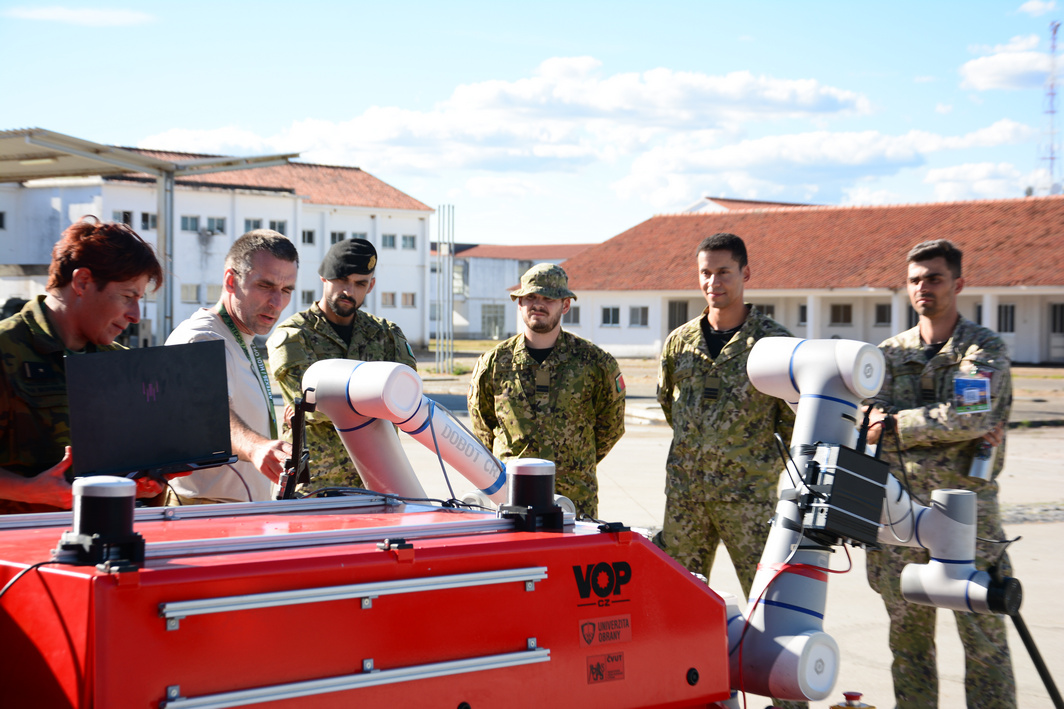
Foto 4: Třetím představeným prostředkem byl kolový autonomní robot UGV TAROS PYRO, který byl vyvinut na základě zkoušek schopností menší platformy TAROS 4×4. Zmíněné UGV demonstrovalo schopnost provádět autonomní průzkum a likvidaci minových polí, min i nebezpečné nevybuchlé munice v terénu. Na základě integrované databáze dokáže vyhodnotit, zda nalezený předmět představuje reálnou hrozbu, nebo jde pouze o neškodný kus kovového odpadu.
Při průzkumu využívá robot dvě přední robotická ramena nesoucí detekční systém Minefinder DAQ. Ramena přesně kopírují terén a pokročilé magnetometry vytvářejí detailní 3D otisk magnetického pole, jelikož i malá kovová součástka v mině přirozené pole Země deformuje. Získaná data v reálném čase analyzuje palubní umělá inteligence, která dokáže s vysokou pravděpodobností určit typ objektu a jeho hloubku.
Aby mohl robot fungovat plně autonomně, neustále analyzuje své okolí primárně pomocí pěti 3D LiDARů a pokročilých navigačních systémů. Jeho hardwarová platforma je navíc dimenzována s velkou rezervou – byla navržena tak, aby v případě potřeby dokázala paralelně zpracovávat data až ze dvanácti kamer současně. Během výzkumu se tak na stroji mohly testovat nejrůznější optické senzory, od běžných RGB kamer přes termovizi až po multispektrální přístroje.
Stovky kilometrů v náročném terénu
Prezentovaná UGV najezdila během cvičení přes dvě stovky kilometrů, a to jak v denní, tak i v noční době, v manuálním i plně autonomním režimu. Výzkumné týmy otestovaly pohyb po zpevněných komunikacích, polních cestách i ve volném terénu s různou mírou vegetace a přírodních překážek.
Náročné podmínky přinesly i technické výzvy. V důsledku překonávání výrazných terénních nerovností došlo ke spadnutí pásu u vozidla UGV PROMYKA, do jehož mechanismu se dostaly kameny. Vzniklá situace posloužila jako skvělá praktická ukázka opravy v polních podmínkách, kdy se skupině z Katedry vojenské robotiky podařilo odstranit závadu během 20 minut, bez nutnosti externího zásahu. Průběh simulované operace „Humanitarian Aid“ tak nebyl výrazně narušen.
Jak funguje autonomní řízení?
Princip autonomního řízení spočívá v tom, že operátor zadá vozidlu cílové zadání, případně pomocné navigační body (tzv. way-pointy). Samotnou trasu mezi nimi již plánuje robot sám. Pomocí laserových senzorů (LiDAR) a různých druhů kamer je vytvářena segmentace obrazu, díky které se digitálně vykresluje mapa okolí, vyhodnocuje se průchodnost terénu a vozidlo tak může dynamicky reagovat na překážky. Díky tomu stupeň autonomie umožňuje, že operátor pouze dohlíží na jeho činnost z pozice „human-in-the-loop“ a v případě potřeby převezme kontrolu.
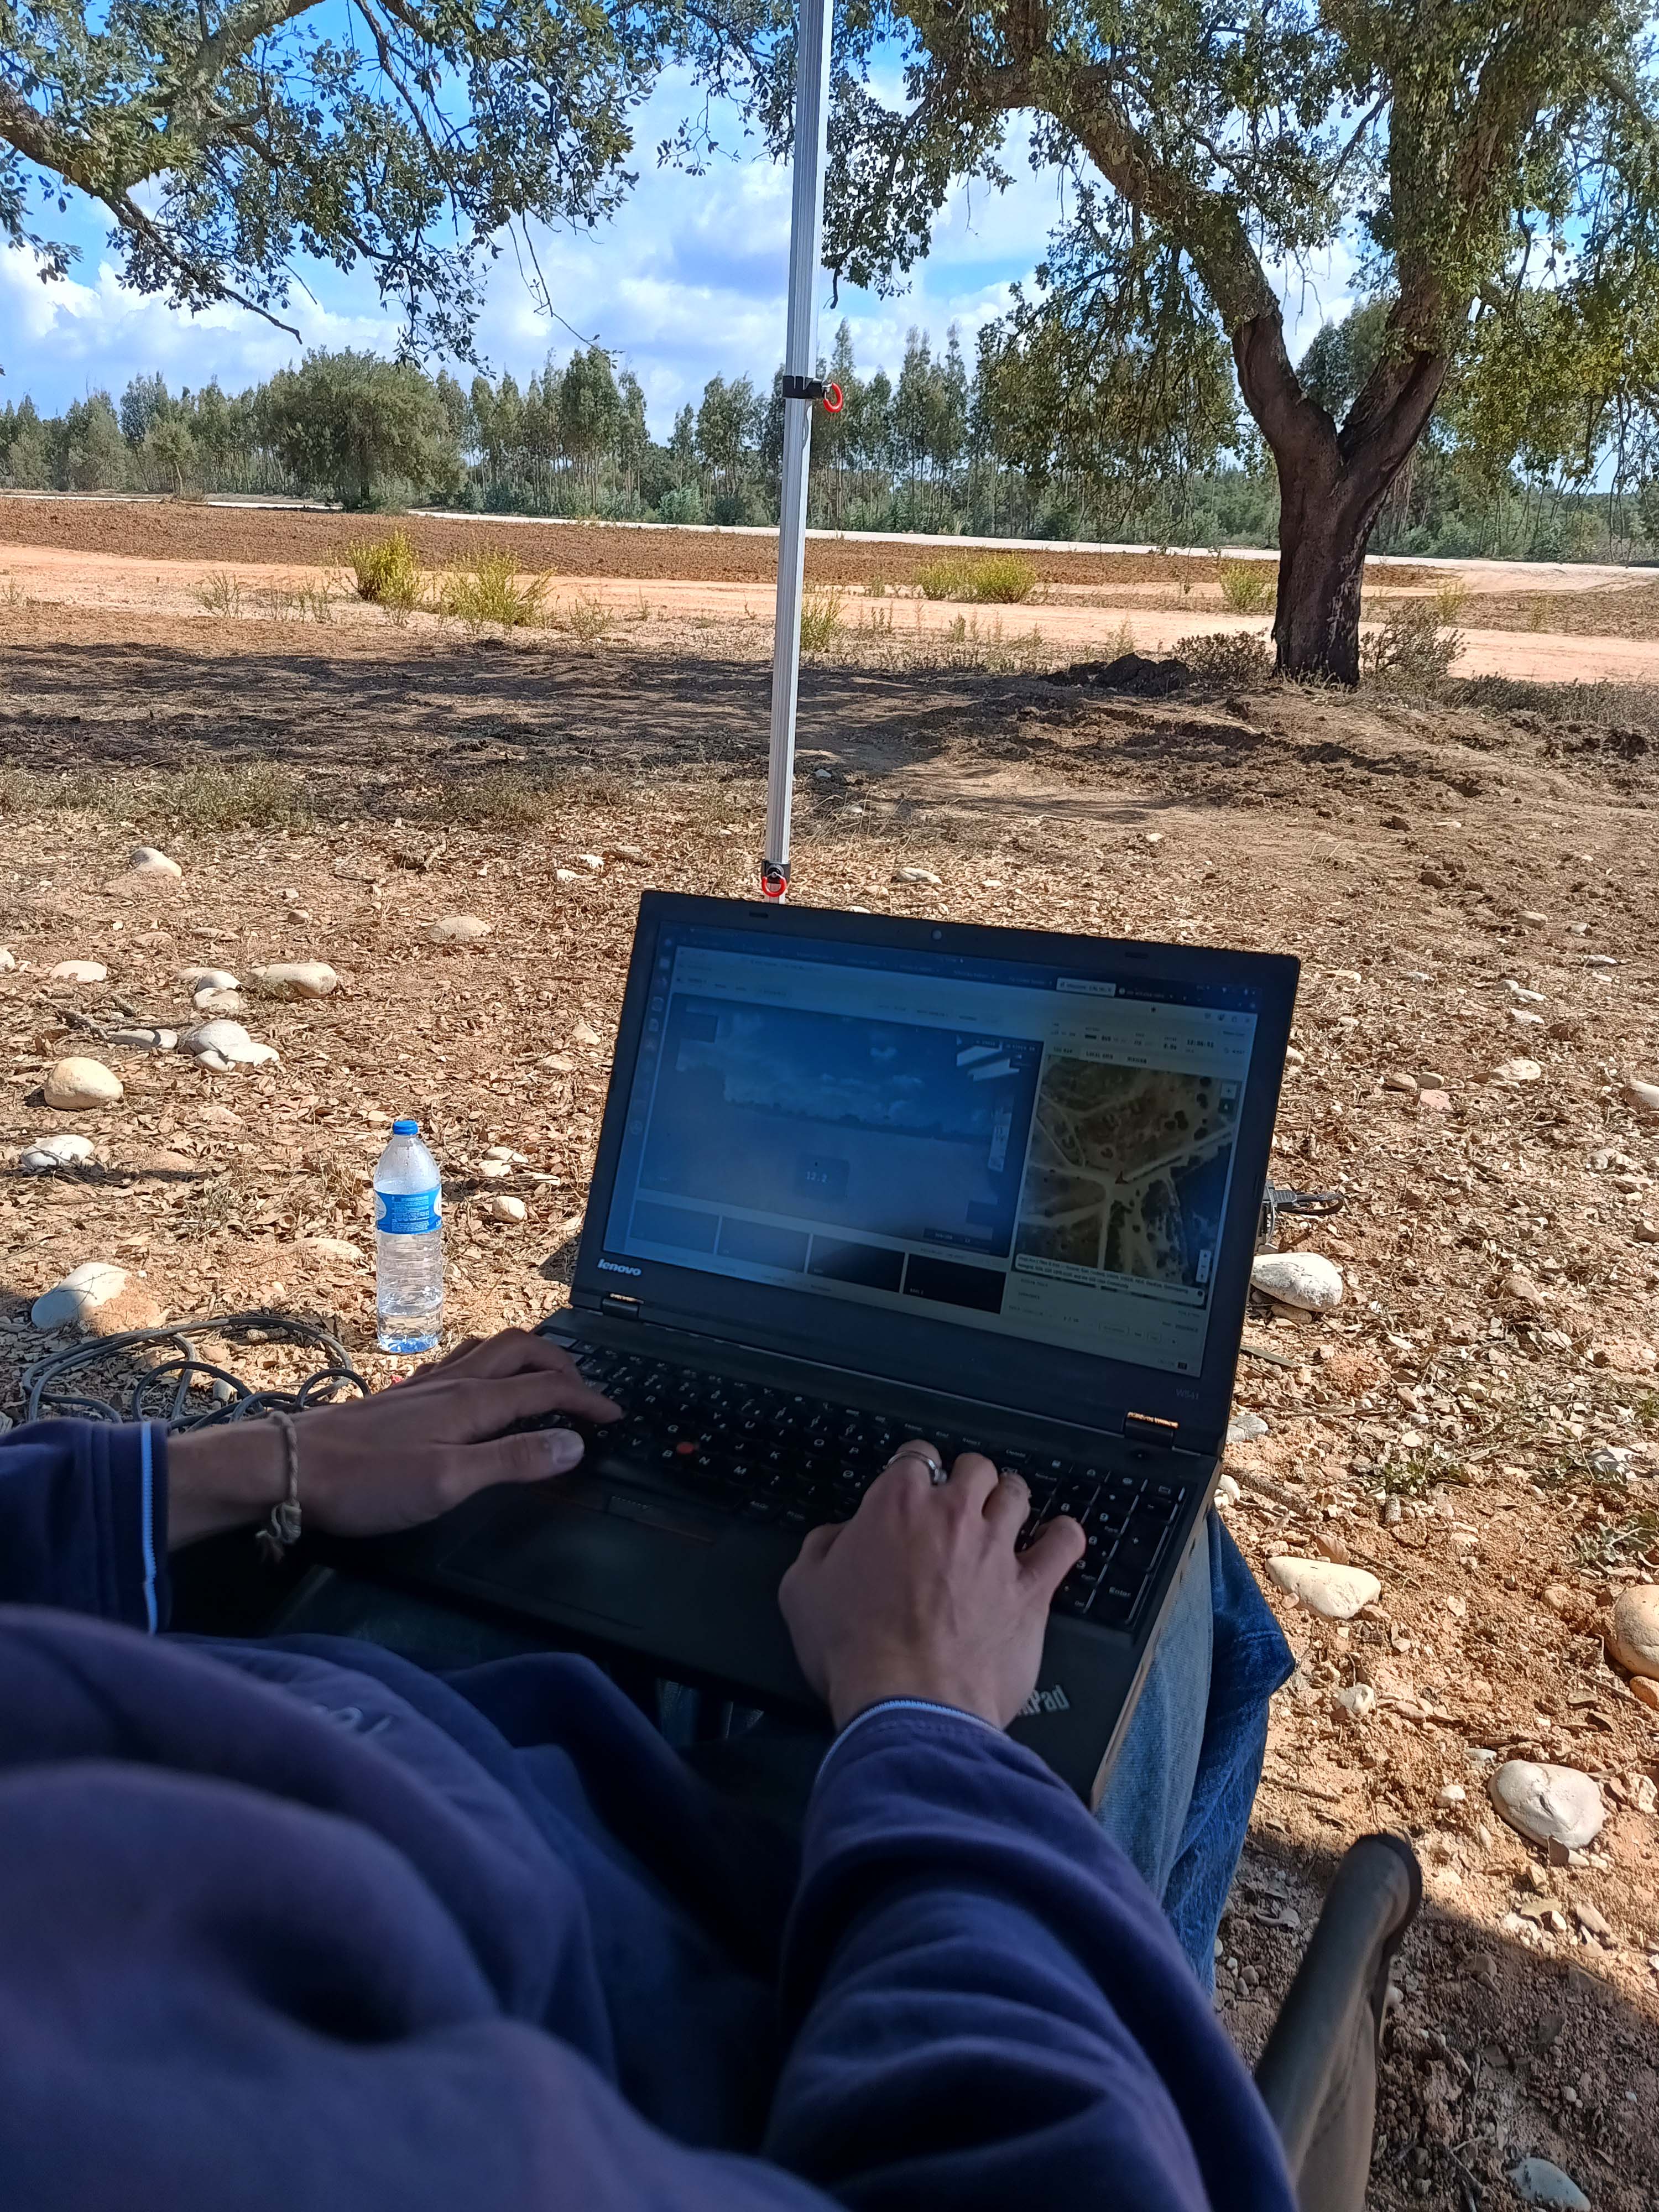
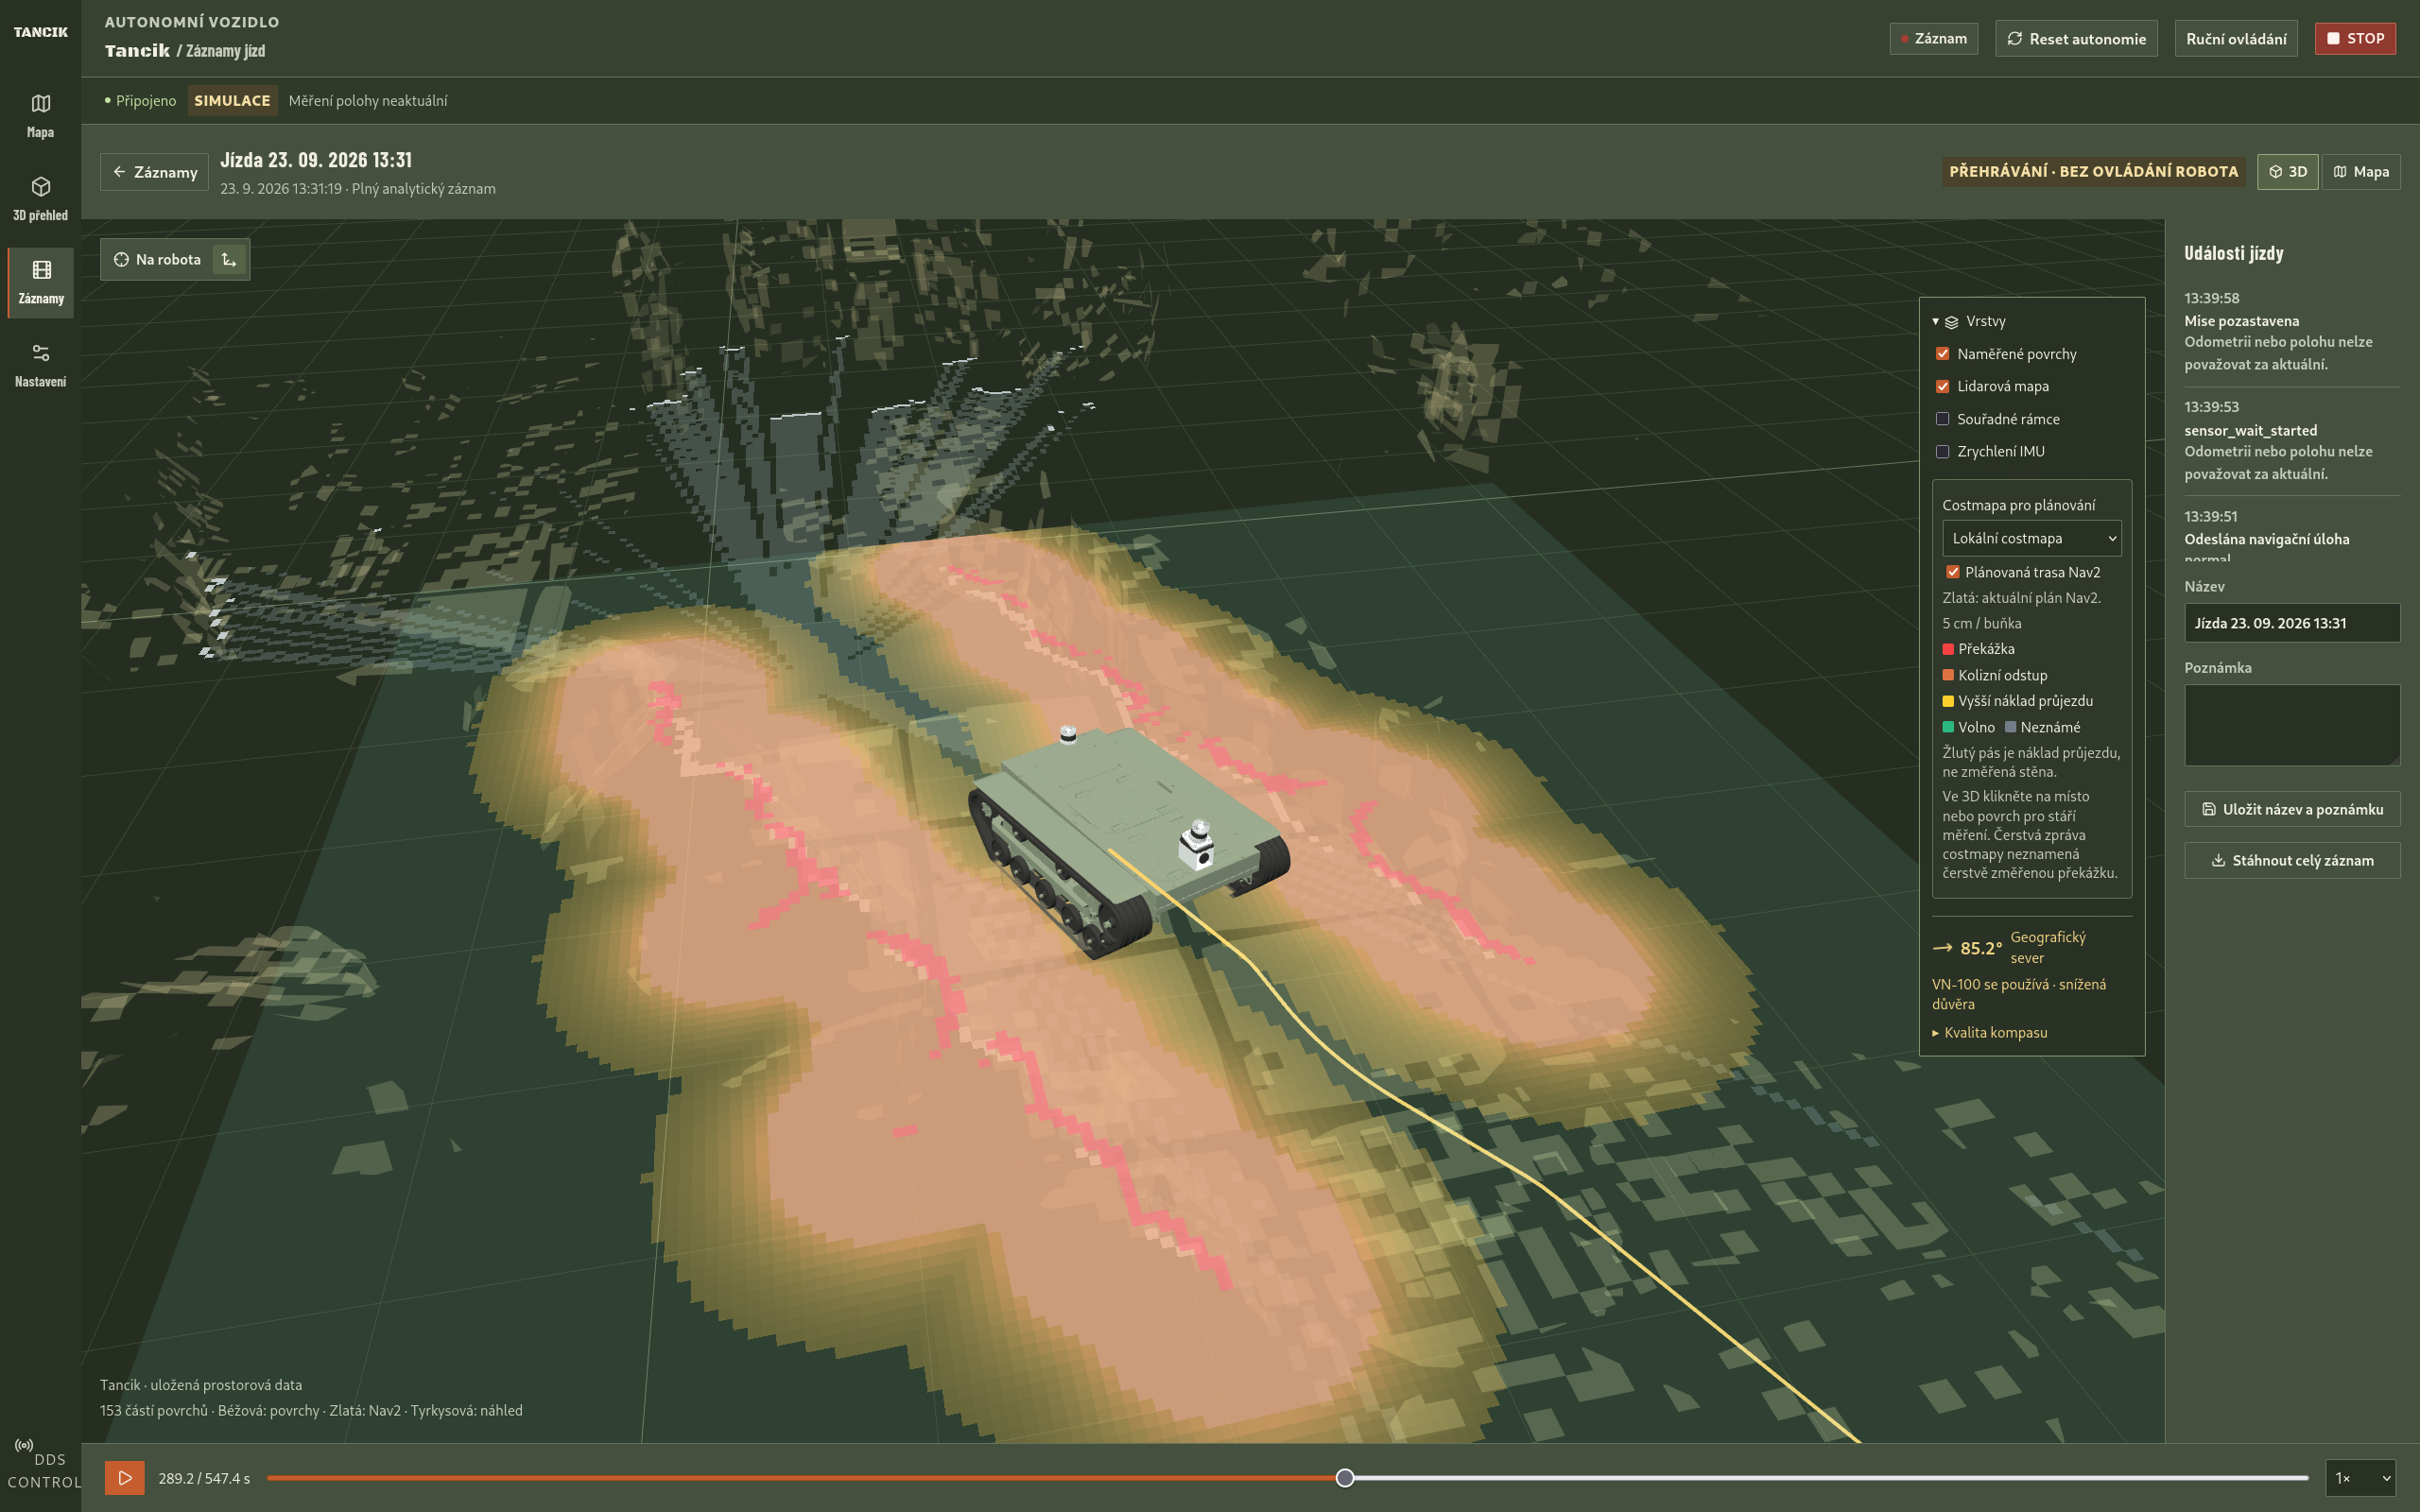
Foto 5: Soustavy senzorů (LiDARy, RGB, termální či multispektrální kamery) společně s systémy GNSS, 5G/LTE sítí a satelitní komunikací zajišťují stabilní přenos dat nezbytný pro navigaci. Autonomní systém je navíc naprogramován tak, aby neustále vyhodnocoval míru rizika. Pokud identifikuje nadlimitní hrozbu, činnost bezpečně ukončí a okamžitě vyšle signál operátorovi. Ten pak buď převezme řízení v manuálním režimu, nebo zadá nové bezpečné souřadnice pro přesun.
Působení na mezinárodním poli i v AČR
Vojenské cvičení ARTEX & HEDI OPEX 26 představovalo ideální příležitost pro otestování univerzitních technologií na mezinárodní úrovni. Naše autonomní prostředky zde rozhodně nezklamaly a obstály při plnění variabilních taktických úkolů na výtečnou, navíc se jednalo o jedinečnou příležitost přímého srovnání českých autonomních a dálkově ovládaných platforem se zahraniční konkurencí.
Participací na těchto experimentálních cvičeních Katedra vojenské robotiky ve spolupráci s partnerskými subjekty napomáhá při procesu zavedení těchto prototypů do praxe. Pro testování v rámci České republiky je klíčová spolupráce se specialisty z CNS a RTSVŘ k dalšímu ověřování schopností vozidel na letos vybudovaném cvičném polygonu NATEP, který může v budoucnu sloužit i jako mezinárodní certifikační pracoviště.
Univerzitní UGV se navíc nedávno úspěšně účastnila také experimentálního cvičení Drone Shield 2026 v Lipníku nad Bečvou, kde prostředky úspěšně zdolaly 13 druhů náročných překážek a potvrdily vysokou úroveň autonomie (podrobnosti naleznete v článku Účast UO na mezinárodním experimentálním cvičení Drone Shield 2026 – unob .
Závěrem…
Rapidní nasazení a rozvoj schopností robotických prostředků na soudobém válčišti je neoddiskutovatelný, což jasně dokazují aktuální globální konflikty. Letošní ročník mezinárodního cvičení se dočkal obrovského ohlasu a svým rozsahem výrazně překonal předchozí ročníky. Na akci participovalo celkem 57 společností ze šesti zemí: Maďarska, Švédska, Lucemburska, Estonska, Španělska a České republiky.
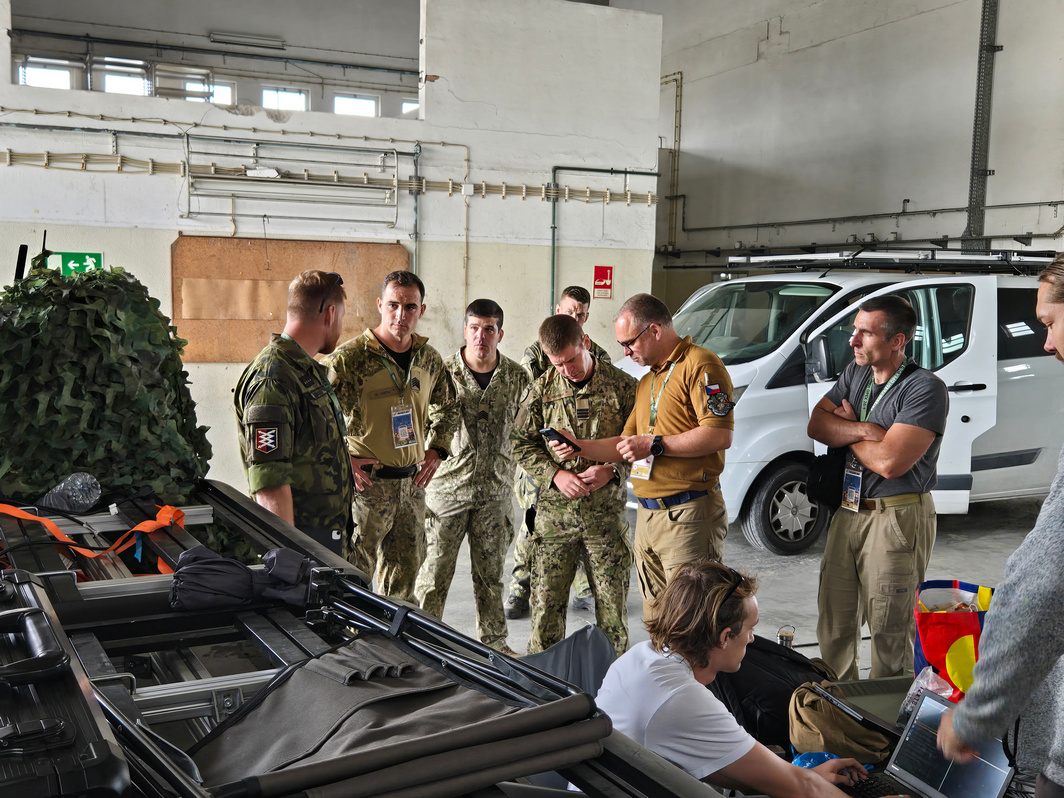
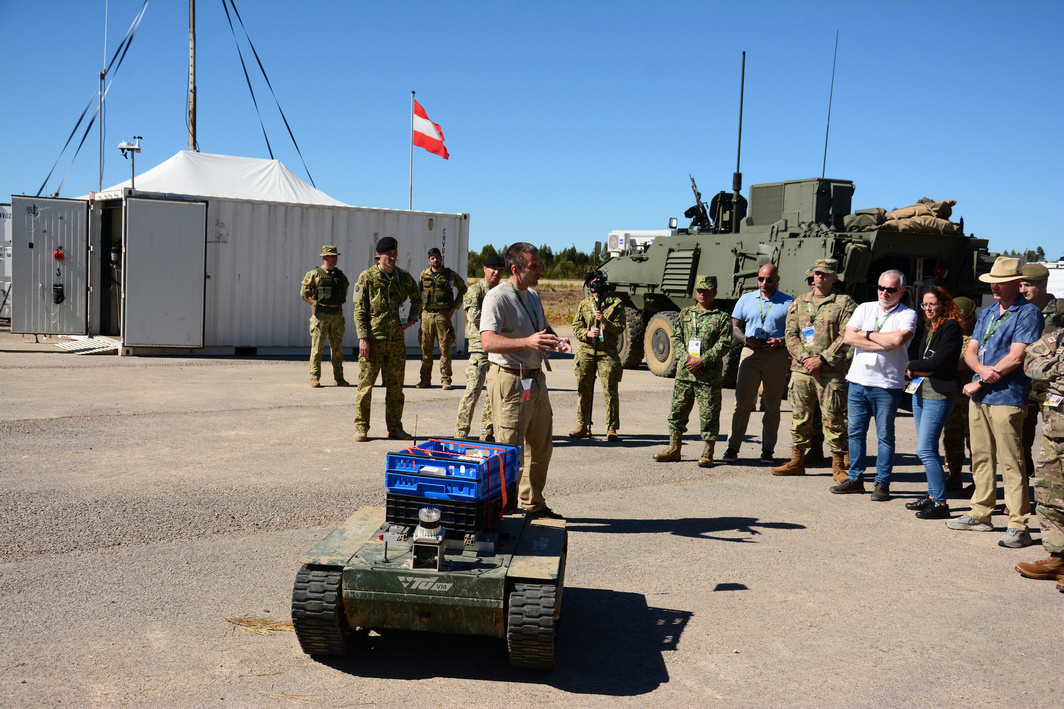
Účast na tomto cvičení posílila prestiž Univerzity obrany i České republiky jako expertní skupiny v oblasti vojenské robotiky a autonomních systémů v rámci EU a NATO. Navázané kontakty s mezinárodními partnery, armádními představiteli a zástupci průmyslu otevírají dveře pro další společné výzkumné a vývojové projekty. Výsledky testování poslouží k dalšímu zdokonalování robotických platforem a k jejich možné integraci do výzbroje Armády České republiky i dalších aliančních armád.
Poděkování patří celému realizačnímu týmu Katedry vojenské robotiky pod vedením docenta Jana Mazala, kolegům z FEL ČVUT, CNS a RTSVŘ z Lipníku nad Bečvou a státním podnikům VOP CZ, s. p., a VTÚ, s. p., za jejich nasazení a skvělou reprezentaci našich schopností na mezinárodní scéně. Zvláštní poděkování patří SKIS MO za realizaci přepravy techniky.
Autor: Dana Mohnacs, foto: Dana Mohnacs a Martin Štyndl


